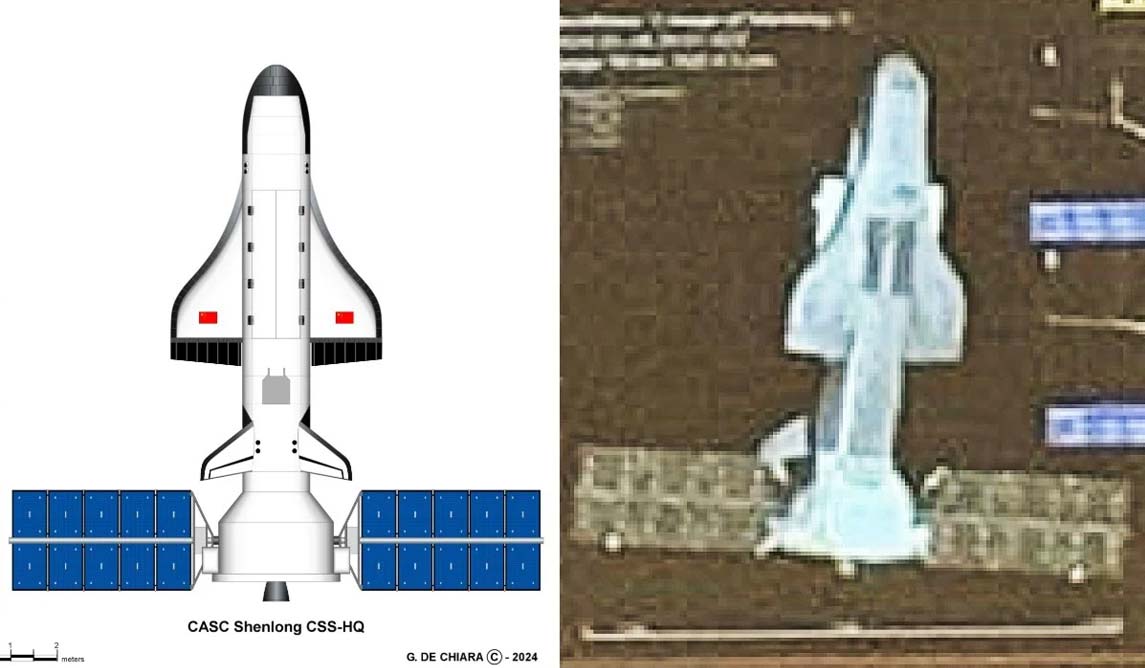
Китайский экспериментальный космоплан CSSHQ (Chongfu Shiyong Shiyan Hangtianqi), который в западных источниках часто называют «Шэньлуном» (Shenlong), в течение нескольких месяцев дважды выпускал на орбиту один и тот же субспутник, удалялся от него на тысячи километров, а затем снова сближался и возвращал аппарат на борт. Такая последовательность манёвров стала одной из наиболее подробных демонстраций возможностей китайского космоплана по сближению и работе с объектами на орбите.
Два цикла сближения и захвата
Реконструкцию событий 23 сентября опубликовал астрофизик Джонатан Макдауэлл, использовавший данные системы слежения Космических сил США. Речь идёт об объекте, зарегистрированном как 2026-024H.
По этой реконструкции, 21 июня космоплан CSSHQ выпустил субспутник. Примерно 12 июля космоплан вновь сблизился с ним и вернул аппарат на борт. Макдауэлл предполагает, что для захвата могла использоваться роботизированная рука, однако открытые данные не позволяют подтвердить это наверняка.
В конце августа произошёл второй цикл. CSSHQ снова выпустил тот же объект и удалился от него на несколько тысяч километров. 10 сентября космоплан начал новое сближение, а 13 сентября, согласно данным слежения, вновь захватил субспутник.
Таким образом, один и тот же аппарат за время нынешней миссии как минимум дважды проходил через последовательность выпуска, удаления, сближения и возвращения на борт космоплана.
Что именно происходило на орбите
Такие операции относятся к классу RPO (rendezvous and proximity operations) — сближения и маневрирования в непосредственной близости от другого космического аппарата. Для выполнения подобных операций космический аппарат должен точно определять положение цели, изменять собственную орбиту и контролировать относительное движение на малых расстояниях.
Особенность нынешнего эксперимента заключается не только в самом сближении. CSSHQ сначала отпускает субспутник, затем позволяет ему удалиться, а после этого самостоятельно находит и догоняет его. Повторение такой последовательности в рамках одной миссии показывает, что подобные операции являются важной частью программы испытаний космоплана.
Американские системы слежения на определённом этапе также зарегистрировали объект, который мог выглядеть как ещё один спутник. Однако Макдауэлл считает, что речь, скорее всего, шла о дублирующей записи уже существующего объекта 2026-024H, а не о новом аппарате.
«Шэньлун» повторяет эксперимент уже не впервые
Нынешняя миссия является четвёртым полётом китайского экспериментального космоплана. Аппарат стартовал 7 февраля 2026 года с космодрома Цзюцюань. Китайские власти называют программу испытаниями многоразового космического аппарата и подчёркивают её предназначение для мирного использования космического пространства, однако подробности миссий практически не раскрываются.
Похожее поведение наблюдалось и раньше. Во время второй миссии, продолжавшейся с августа 2022 года по май 2023 года, «Шэньлун» неоднократно выпускал объект и затем сближался с ним. Третья миссия, проходившая с декабря 2023 года по сентябрь 2024 года, также включала операции с выпущенным объектом.
Новый субспутник нынешней миссии впервые был обнаружен компанией LeoLabs в июне. По данным компании, характер его движения соответствовал предыдущим операциям «Шэньлуна».
Для чего Китаю нужны такие маневры
Точное назначение экспериментов остаётся неизвестным. Технологии RPO имеют множество возможных применений. В гражданском космосе они могут использоваться для инспекции, ремонта, дозаправки или других операций с космическими аппаратами.
Однако те же технологии имеют и военное значение. Возможность подойти к другому спутнику, долго находиться рядом с ним и физически взаимодействовать с ним потенциально позволяет проводить его детальную инспекцию, менять его орбиту или выводить аппарат из строя.
Именно поэтому операции CSSHQ внимательно отслеживают специалисты по космической безопасности. При этом сама по себе демонстрация RPO не означает, что космоплан уже способен выполнять противоспутниковые задачи. Она лишь показывает развитие технологий, которые могут иметь как гражданское, так и военное применение.
«Шэньлун» и американский X-37B
Китайский аппарат часто сравнивают с американским многоразовым космопланом X-37B. Оба аппарата запускаются ракетами, проводят длительное время на орбите, а затем самостоятельно возвращаются на Землю и садятся на взлётно-посадочную полосу.
При этом между известными особенностями их миссий есть важное различие. По данным Secure World Foundation, публично подтверждённых случаев сближения X-37B с другим космическим объектом во время его миссий не было. «Шэньлун», напротив, уже неоднократно демонстрировал операции с выпущенными им субспутниками.
При этом оба проекта остаются достаточно закрытыми. Китай не публиковал официального названия и технических характеристик своего космоплана, а значительная часть задач американского X-37B также не раскрывается.
Что показал четвёртый полёт
Нынешняя миссия показывает, что китайская программа Chongfu Shiyong Shiyan Hangtianqi постепенно усложняет эксперименты с автономными операциями на орбите. Если во время предыдущих полётов наблюдатели фиксировали выпуск объектов и последующие сближения, то теперь один и тот же субспутник был выпущен и возвращён на борт как минимум дважды.
Пока неизвестно, какие именно технологии проверяет Китай и насколько сложными были операции захвата. Но сама повторяемость эксперимента важна: RPO становятся не разовым эпизодом, а регулярно демонстрируемой частью программы испытаний CSSHQ.
Следующим интересным этапом для наблюдателей станет вопрос о том, сможет ли китайский космоплан выполнять аналогичные операции уже не с собственным субспутником, а с другими космическими аппаратами. Именно такой сценарий позволил бы значительно лучше оценить реальные возможности системы — но открытых данных о подобных испытаниях пока нет.


