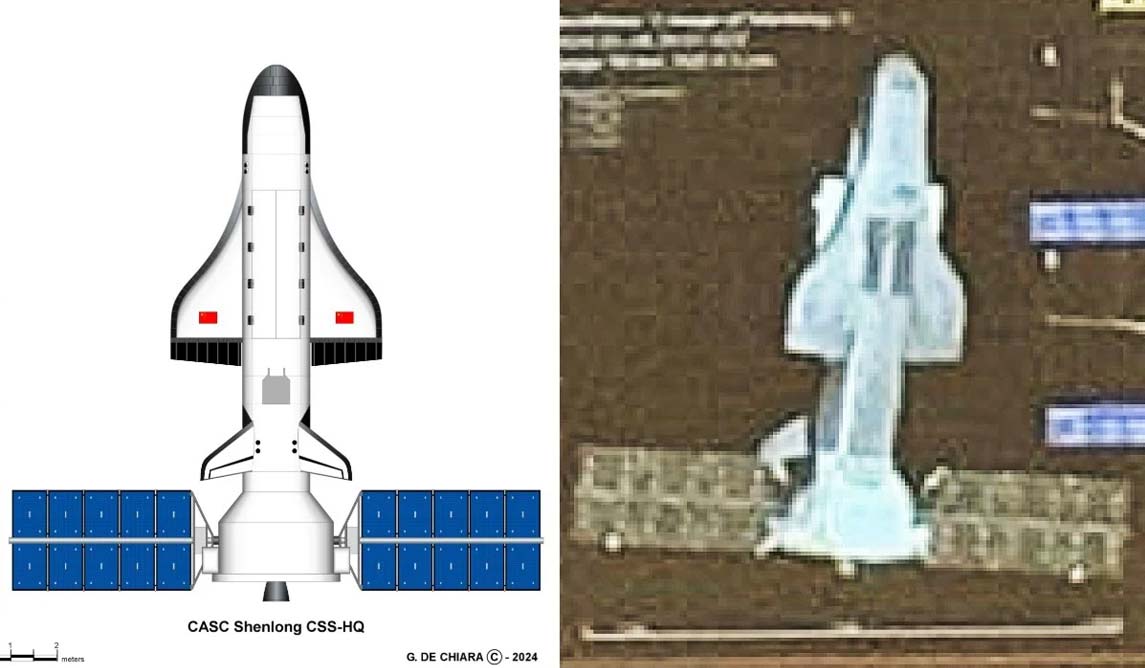
Китайський експериментальний космоплан CSSHQ (Chongfu Shiyong Shiyan Hangtianqi), який у західних джерелах часто називають «Шеньлуном» (Shenlong), протягом кількох місяців двічі випускав на орбіту один і той самий субсупутник, віддалявся від нього на тисячі кілометрів, а потім знову зближувався та повертав апарат на борт. Така послідовність маневрів стала однією з найдетальніших демонстрацій можливостей китайського космоплана зі зближення та роботи з об'єктами на орбіті.
Два цикли зближення та захоплення
Реконструкцію подій 23 вересня опублікував астрофізик Джонатан Макдавелл, використавши дані системи стеження Космічних сил США. Йдеться про об'єкт, зареєстрований як 2026-024H.
За цією реконструкцією, 21 червня космоплан CSSHQ випустив субсупутник. Приблизно 12 липня космоплан знову зблизився з ним і повернув апарат на борт. Макдавелл припускає, що для захоплення могла використовуватися роботизована рука, однак відкриті дані не дають змоги достовірно це підтвердити.
Наприкінці серпня відбувся другий цикл. CSSHQ знову випустив той самий об'єкт і віддалився від нього на кілька тисяч кілометрів. 10 вересня космоплан почав нове зближення, а 13 вересня, згідно з даними стеження, знову захопив субсупутник.
Таким чином, той самий апарат під час нинішньої місії щонайменше двічі пройшов послідовність випуску, віддалення, зближення та повернення на борт космоплана.
Що саме відбувалося на орбіті
Такі операції належать до класу RPO (rendezvous and proximity operations) — зближення та маневрування в безпосередній близькості від іншого космічного апарата. Для виконання подібних операцій космічний апарат має точно визначати положення цілі, змінювати власну орбіту та контролювати відносний рух на малих відстанях.
Особливість нинішнього експерименту полягає не лише в самому зближенні. CSSHQ спочатку відпускає субсупутник, потім дає йому віддалитися, а після цього самостійно знаходить і наздоганяє його. Повторення такої послідовності в межах однієї місії показує, що подібні операції є важливою частиною програми випробувань космоплана.
Американські системи стеження на певному етапі також зареєстрували об'єкт, який міг виглядати як ще один супутник. Однак Макдавелл вважає, що, найімовірніше, йшлося про дубльований запис уже наявного об'єкта 2026-024H, а не про новий апарат.
«Шеньлун» повторює експеримент уже не вперше
Нинішня місія є четвертим польотом китайського експериментального космоплана. Апарат стартував 7 лютого 2026 року з космодрому Цзюцюань. Китайська влада називає програму випробуваннями багаторазового космічного апарата та наголошує на її призначенні для мирного використання космічного простору, однак подробиці місій практично не розкриваються.
Подібна поведінка спостерігалася й раніше. Під час другої місії, яка тривала із серпня 2022 року до травня 2023 року, «Шеньлун» неодноразово випускав об'єкт, а потім зближувався з ним. Третя місія, що тривала з грудня 2023 року до вересня 2024 року, також включала операції з випущеним об'єктом.
Новий субсупутник нинішньої місії вперше виявила компанія LeoLabs у червні. За даними компанії, характер його руху відповідав попереднім операціям «Шеньлуна».
Для чого Китаю потрібні такі маневри
Точне призначення експериментів залишається невідомим. Технології RPO мають багато можливих застосувань. У цивільному космосі вони можуть використовуватися для інспекції, ремонту, дозаправлення або інших операцій із космічними апаратами.
Водночас ці технології мають і військове значення. Можливість наблизитися до іншого супутника, тривалий час перебувати поруч із ним і фізично взаємодіяти з ним потенційно дає змогу проводити його детальну інспекцію, змінювати його орбіту або виводити апарат з ладу.
Саме тому операції CSSHQ уважно відстежують фахівці з космічної безпеки. Водночас сама по собі демонстрація RPO не означає, що космоплан уже здатний виконувати протисупутникові завдання. Вона лише демонструє розвиток технологій, які можуть мати як цивільне, так і військове застосування.
«Шеньлун» та американський X-37B
Китайський апарат часто порівнюють з американським багаторазовим космопланом X-37B. Обидва апарати запускаються ракетами, проводять тривалий час на орбіті, а потім самостійно повертаються на Землю та сідають на злітно-посадкову смугу.
Водночас між відомими особливостями їхніх місій є важлива відмінність. За даними Secure World Foundation, публічно підтверджених випадків зближення X-37B з іншим космічним об'єктом під час його місій не було. «Шеньлун», навпаки, вже неодноразово демонстрував операції з випущеними ним субсупутниками.
Водночас обидві програми залишаються досить закритими. Китай не публікував офіційної назви та технічних характеристик свого космоплана, а значна частина завдань американського X-37B також не розкривається.
Що показав четвертий політ
Нинішня місія показує, що китайська програма Chongfu Shiyong Shiyan Hangtianqi поступово ускладнює експерименти з автономними операціями на орбіті. Якщо під час попередніх польотів спостерігачі фіксували випуск об'єктів і подальші зближення, то тепер один і той самий субсупутник було випущено та повернуто на борт щонайменше двічі.
Поки невідомо, які саме технології випробовує Китай і наскільки складними були операції захоплення. Але сама повторюваність експерименту важлива: RPO стають не разовим епізодом, а регулярно демонстрованою частиною програми випробувань CSSHQ.
Наступним цікавим етапом для спостерігачів стане питання про те, чи зможе китайський космоплан виконувати аналогічні операції вже не з власним субсупутником, а з іншими космічними апаратами. Саме такий сценарій дав би змогу значно краще оцінити реальні можливості системи — але відкритих даних про подібні випробування поки що немає.


