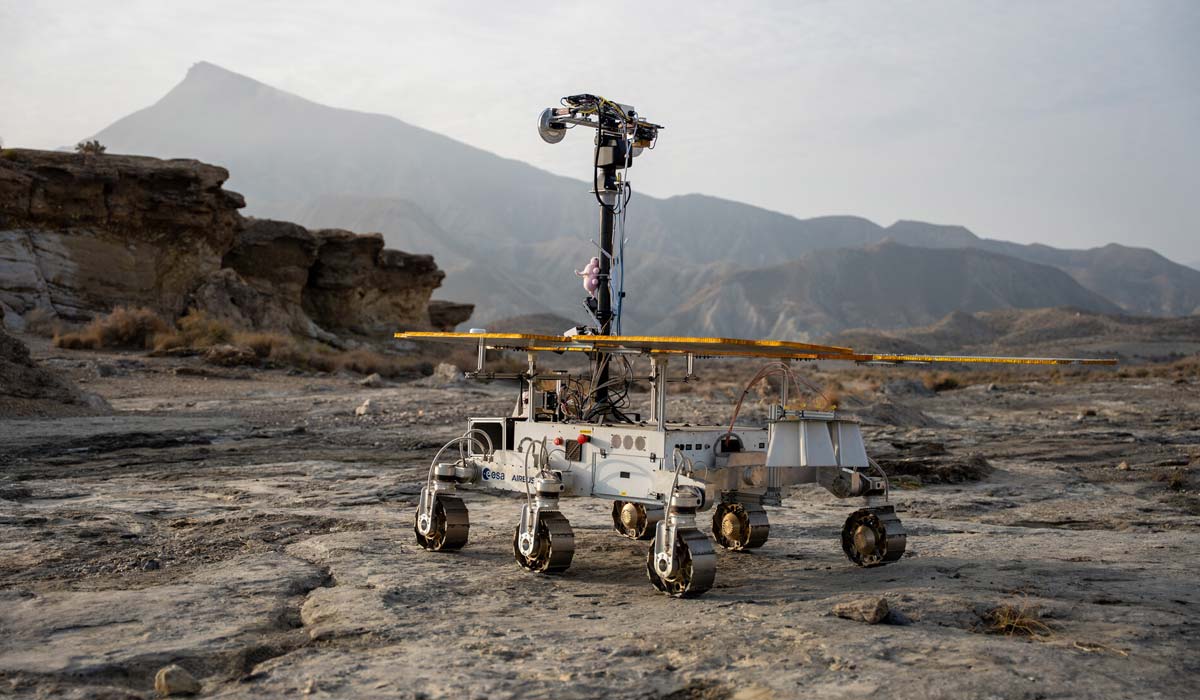
Европейские инженеры и учёные провели масштабную репетицию будущей миссии на Марс в пустыне Табернас на юго-востоке Испании. Прототип марсохода Charlie в течение восьми дней перемещался по безжизненному ландшафту, а команды ему отправляли специалисты из центра управления в Турине, находившегося примерно в 1200 километрах от места испытаний.
Испытания стали подготовкой к миссии ExoMars Rosalind Franklin, которая должна отправить европейский марсоход на поверхность Марса. Сейчас его прибытие к Красной планете запланировано на 2030 год.
Пустыня Табернас была выбрана не случайно. Её каменистый и пересечённый ландшафт позволяет создать условия, достаточно похожие на марсианские, чтобы проверить не только возможности самого ровера, но и работу научной команды и операторов в максимально реалистичном сценарии.
Марсоходом управляли из Турина
В испытаниях участвовали около 100 инженеров и учёных из разных стран Европы. Прототип Charlie, построенный компанией Airbus, использовал то же программное обеспечение навигации, которое должно помочь будущему Rosalind Franklin самостоятельно выбирать безопасный маршрут и объезжать препятствия.
За восемь дней Charlie прошёл по пустыне около 220 метров. В один из дней он самостоятельно преодолел более 60 метров без непосредственного управления со стороны оператора. При этом ошибка навигации составила менее 1%.
Такой уровень автономности необходим для работы на Марсе. Радиосигнал между Землёй и Красной планетой может идти десятки минут, поэтому управлять марсоходом в реальном времени, как радиоуправляемой машиной, невозможно. Операторы должны заранее планировать действия, а сам аппарат — самостоятельно выполнять значительную часть маршрута и избегать опасных участков.
На Землю Charlie передавал изображения, данные о положении и результаты измерений. Учёные в Центре управления операциями марсохода (ROCC) в Турине анализировали полученную информацию, выбирали наиболее интересные участки и готовили план следующего дня.
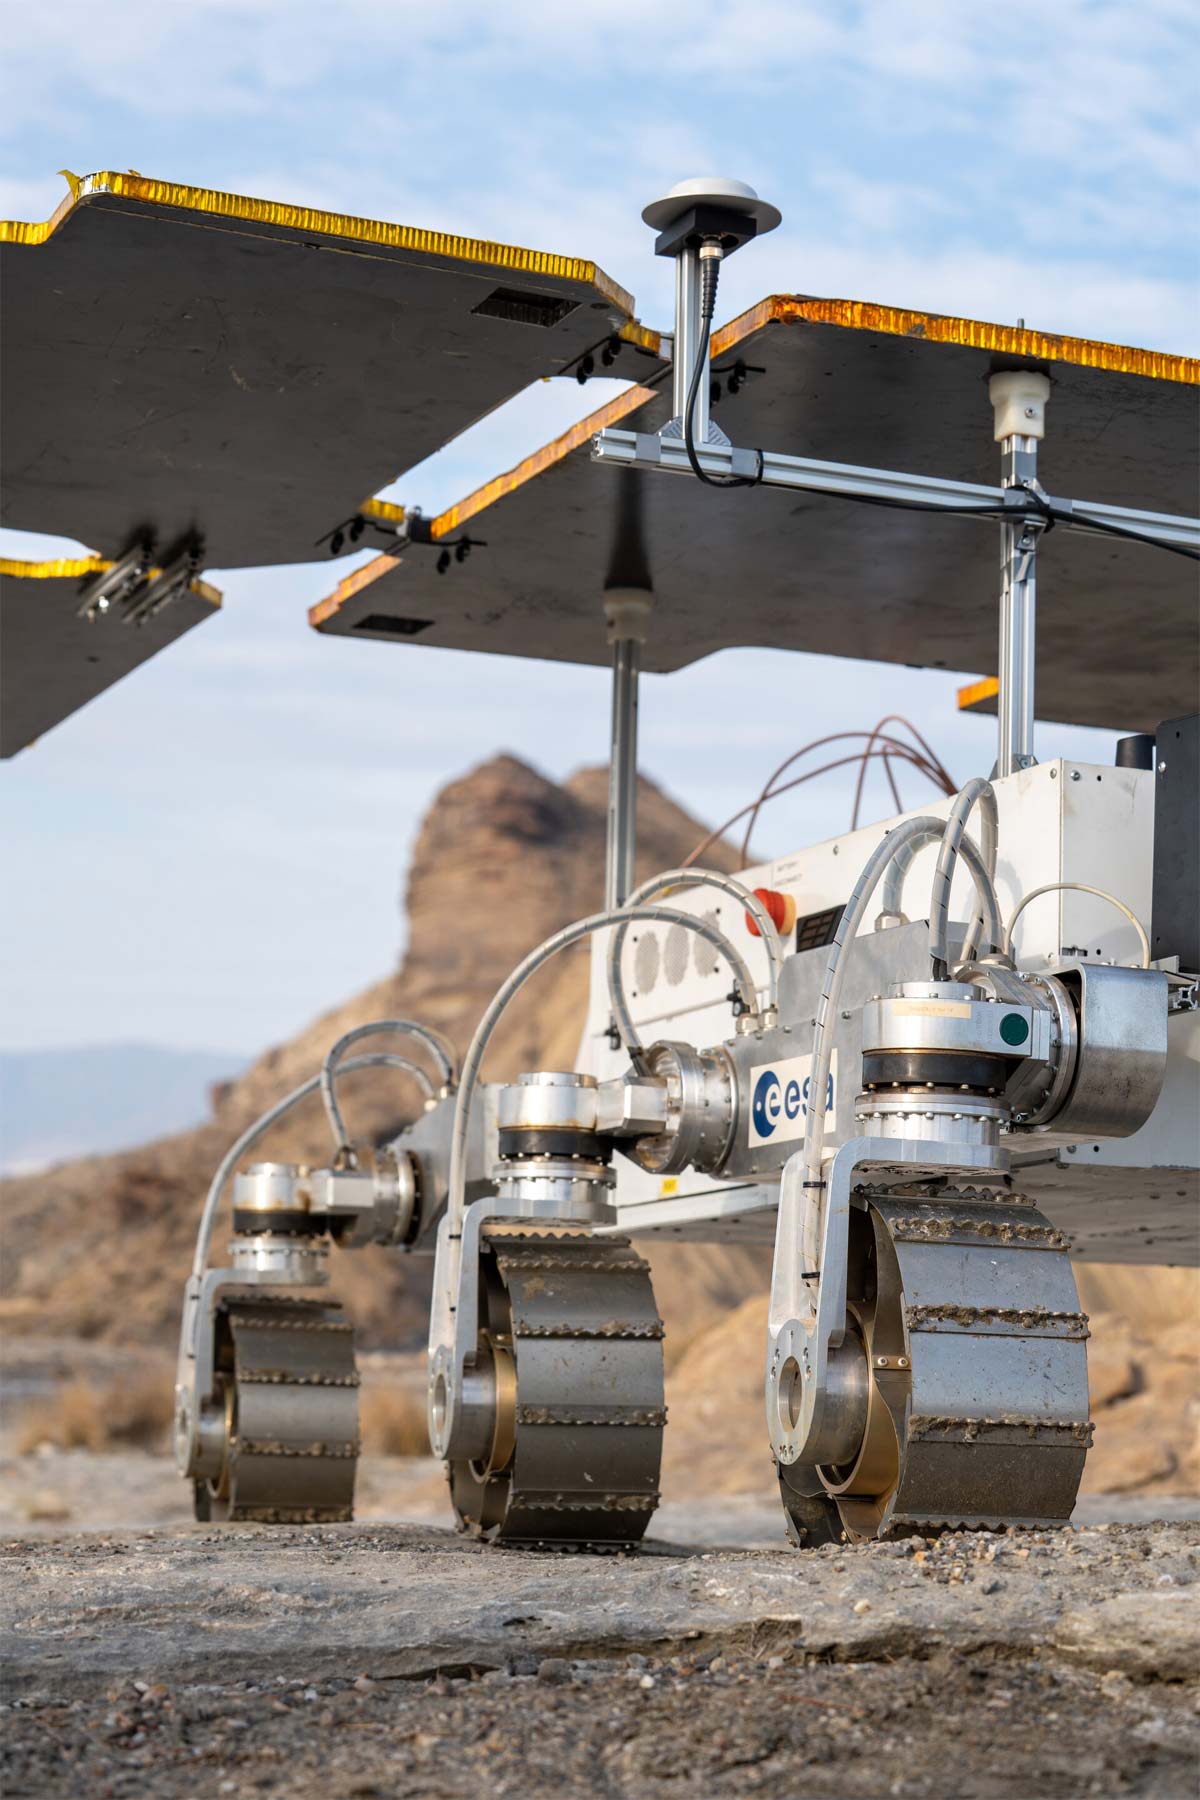
Искали места для будущего поиска жизни
Испытания имитировали не только движение по поверхности Марса. Команда отрабатывала научный сценарий будущей миссии Rosalind Franklin — поиск мест, где могут сохраниться свидетельства древней микробной жизни.
Для этого использовались прототипы научных приборов будущего марсохода: панорамные и навигационные камеры PanCam, камера крупного плана CLUPI, инфракрасный спектрометр Enfys и георадар WISDOM. Их данные позволяли оценивать состав поверхности и подповерхностных слоёв, выбирать интересные геологические объекты и определять потенциальные места для бурения.
Это особенно важно для Rosalind Franklin. Марсоход получит буровую установку, способную проникать в грунт на глубину до двух метров. Учёные рассчитывают, что подповерхностные слои лучше сохраняют органические молекулы и возможные биологические следы, поскольку защищены от интенсивного воздействия радиации на поверхности Марса.
Репетиция перед настоящим Марсом
Испытания продолжались в общей сложности 20 дней, а восемь дней из них были посвящены непосредственной работе Charlie в пустыне. Помимо проверки техники, специалисты отрабатывали взаимодействие между операторами, инженерами и научными группами — именно так должна будет работать команда во время реальной миссии.
Испытания показали и важность непредвиденных ситуаций. Например, однажды по данным с марсохода было сложно точно определить крутизну склона. Команда сначала выбрала более безопасный маршрут, а затем использовала цифровую модель рельефа, чтобы подтвердить, что участок можно пересечь. В другой день работу пришлось прервать из-за дождя.
Следующая подобная полевая кампания запланирована на лето 2027 года. Она будет сложнее нынешней: в неё добавят новые элементы моделирования миссии, в том числе взаимодействие с орбитальным аппаратом ExoMars Trace Gas Orbiter.
Rosalind Franklin должна отправиться к Марсу не ранее конца 2028 года и прибыть к Красной планете примерно через два года. Её главная задача — исследовать поверхность и подповерхностные слои Марса в поисках признаков прошлой или существующей жизни.


